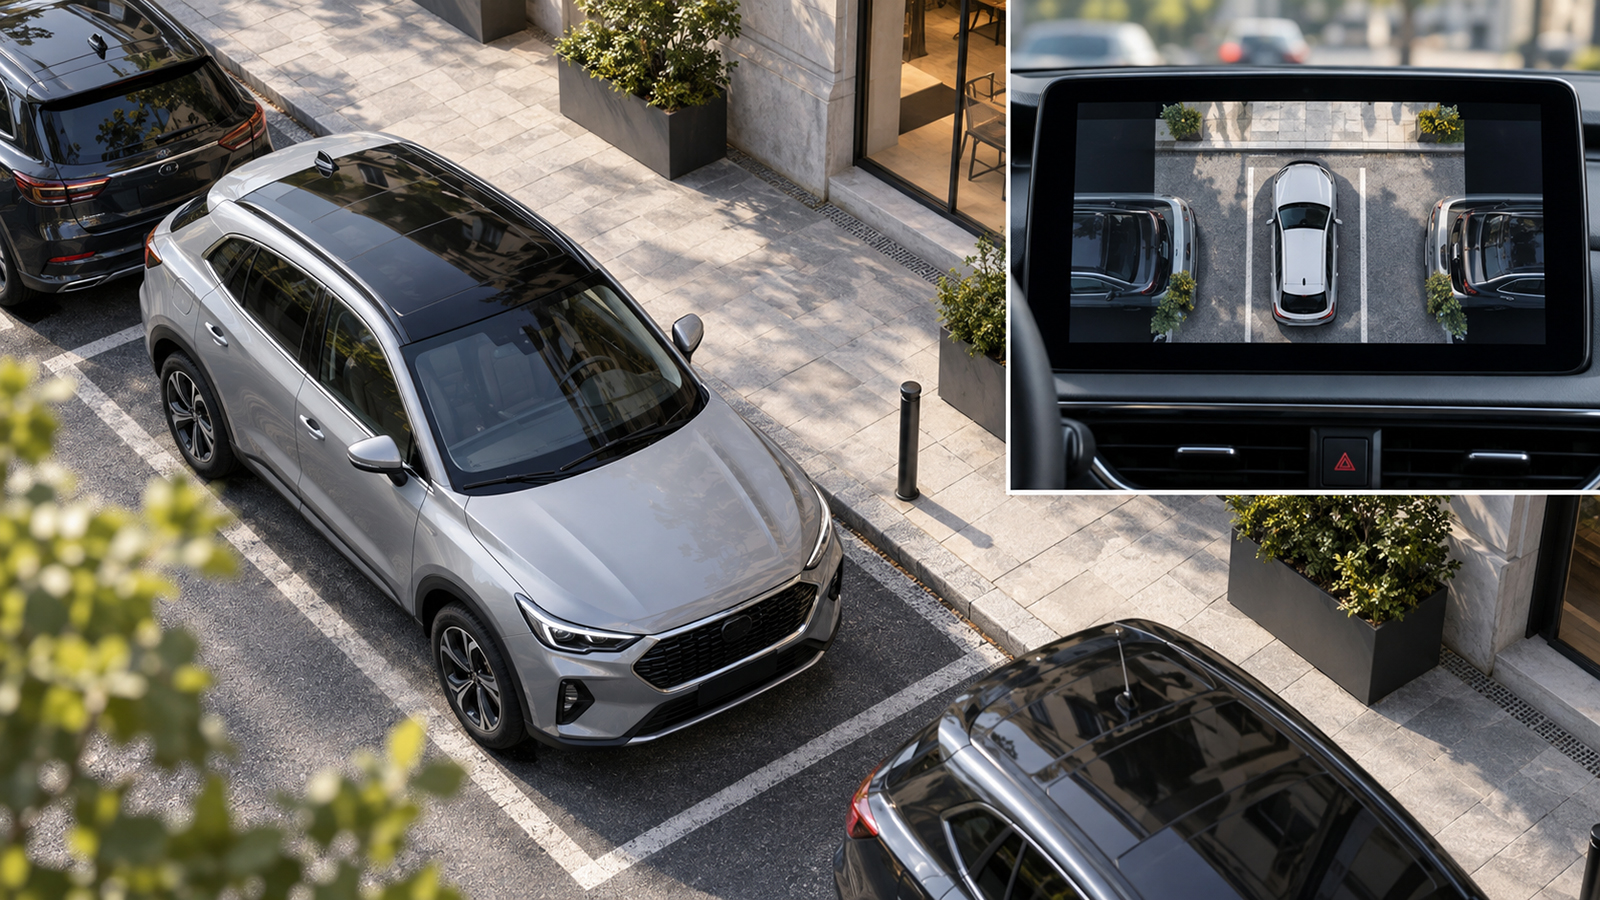
Δεν υπάρχει κάμερα από πάνω. Πώς βλέπεις το αυτοκίνητο σαν από drone;
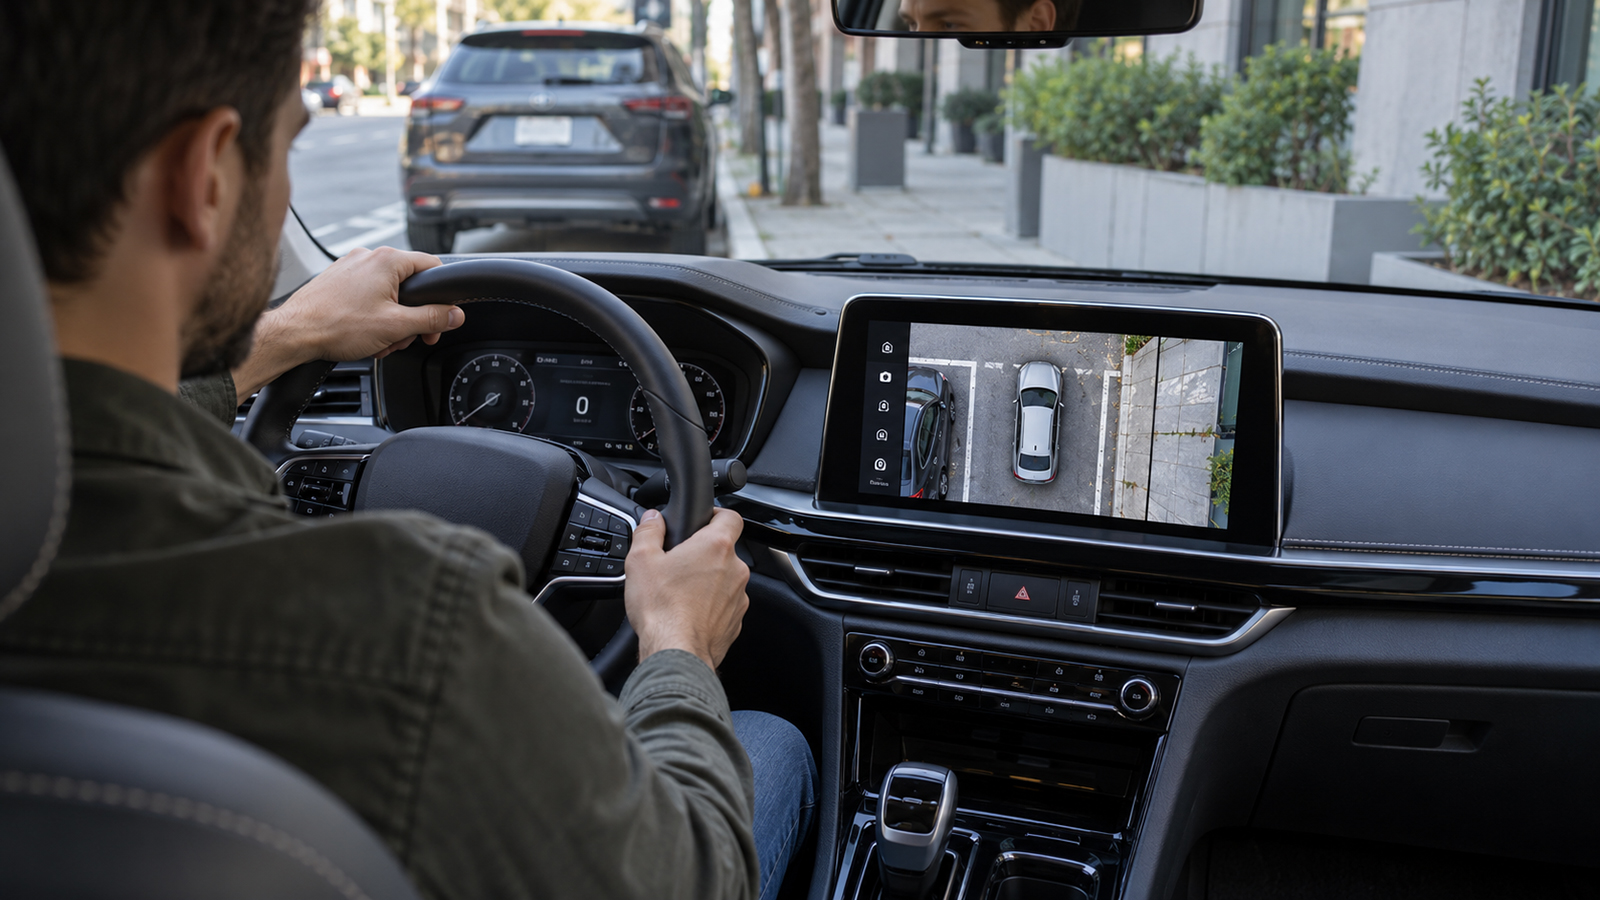
Παρκάρεις και στην οθόνη βλέπεις το αυτοκίνητό σου λες και το «τραβά» μια κάμερα ακριβώς από πάνω.
Στην πραγματικότητα, πολλές ευρυγώνιες κάμερες καταγράφουν διαφορετικά κομμάτια του χώρου και το λογισμικό (software) τα μετατρέπει σε μία ενιαία εικόνα 360°.
Δες πώς δημιουργείται αυτή η εικόνα, πώς φτάσαμε μέχρι τις 3D εικόνες και την τεχνολογία του «διάφανο καπό», αλλά και πού μπορεί να σε ξεγελάσει!
Βάζεις όπισθεν για να παρκάρεις και ξαφνικά στην κεντρική οθόνη του infotainment εμφανίζεται ολόκληρο το αυτοκίνητό σου από ψηλά. Βλέπεις τις γραμμές της θέσης, το πεζοδρόμιο και τα εμπόδια γύρω σου σαν να αιωρείται ένα drone μερικά μέτρα πάνω από την οροφή του ΙΧ.
Μόνο που δεν υπάρχει ούτε drone ούτε κάμερα εκεί πάνω. Η εικόνα που βλέπεις δημιουργείται από κάμερες τοποθετημένες γύρω από το αυτοκίνητο και από λογισμικό που «ράβει» τις διαφορετικές λήψεις των καμερών σε μία εικόνα.
Αν σκέφτεσαι αυτοκίνητο
- • Η εικόνα από ψηλά δεν προέρχεται από μία κάμερα πάνω από το αυτοκίνητο.
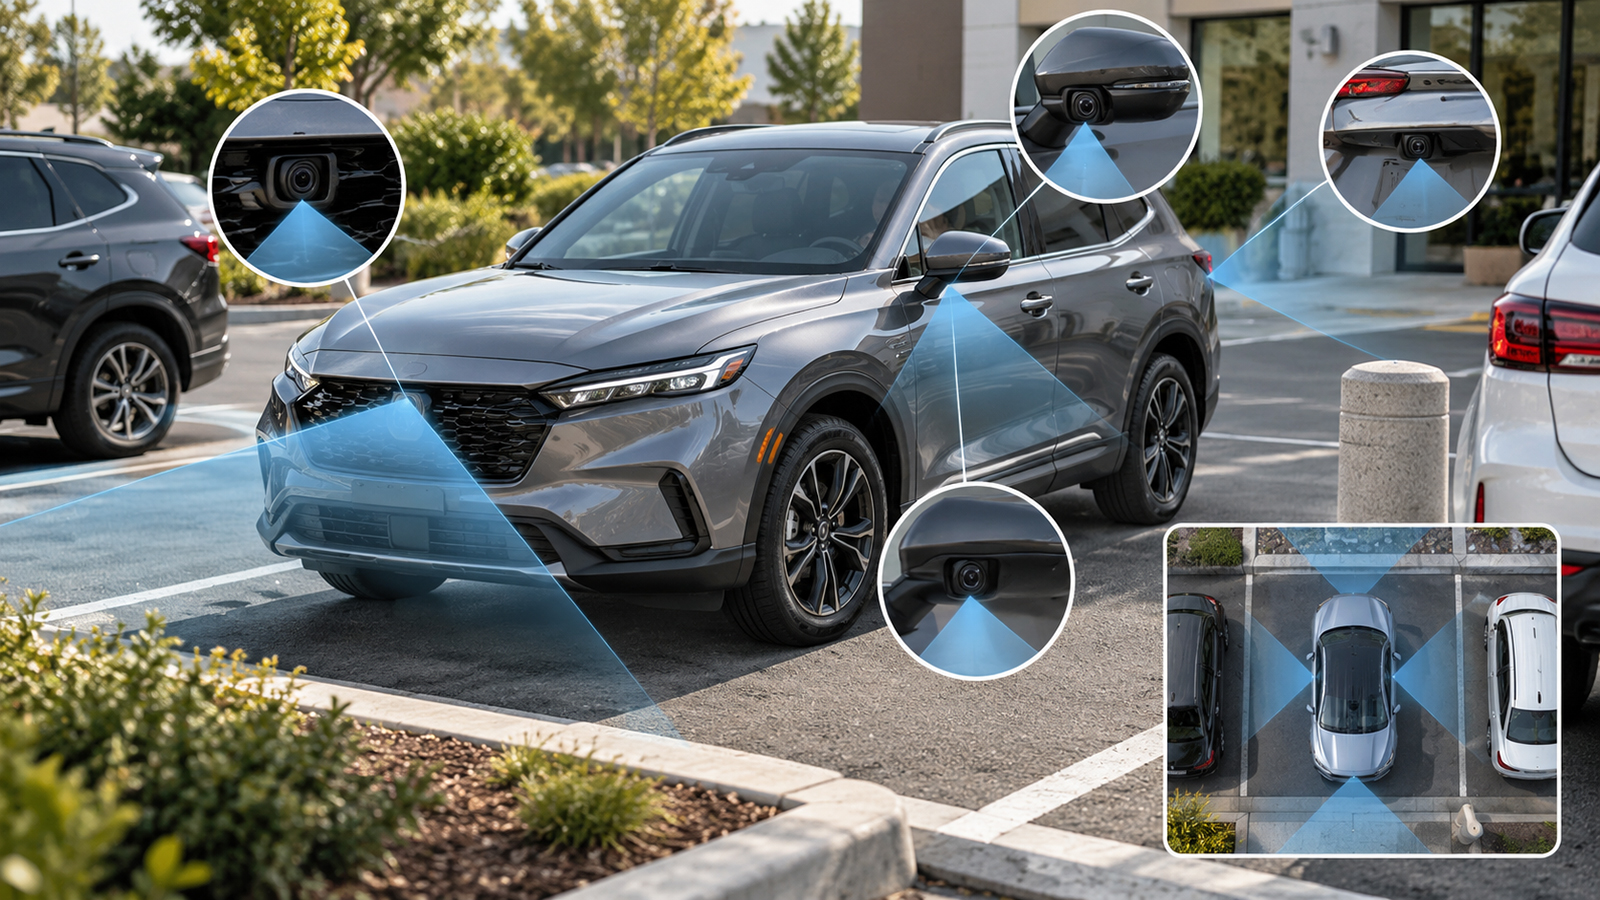
- • Συνήθως χρησιμοποιούνται ευρυγώνιες κάμερες εμπρός, πίσω και στα δύο πλαϊνά.
- • Το software ενώνει τις διαφορετικές λήψεις των καμερών σε μία εικονική κάτοψη.
- • Το αυτοκίνητο που βλέπεις στο κέντρο είναι ψηφιακή αναπαράσταση και όχι πραγματική λήψη από πάνω.
- • Στα σημεία όπου ενώνονται οι εικόνες μπορεί να υπάρχουν παραμορφώσεις ή ακόμη και αντικείμενα που δεν αποδίδονται σωστά.
Δεν υπάρχει κάμερα από πάνω – ούτε βλέπεις πραγματική φωτογραφία από ψηλά
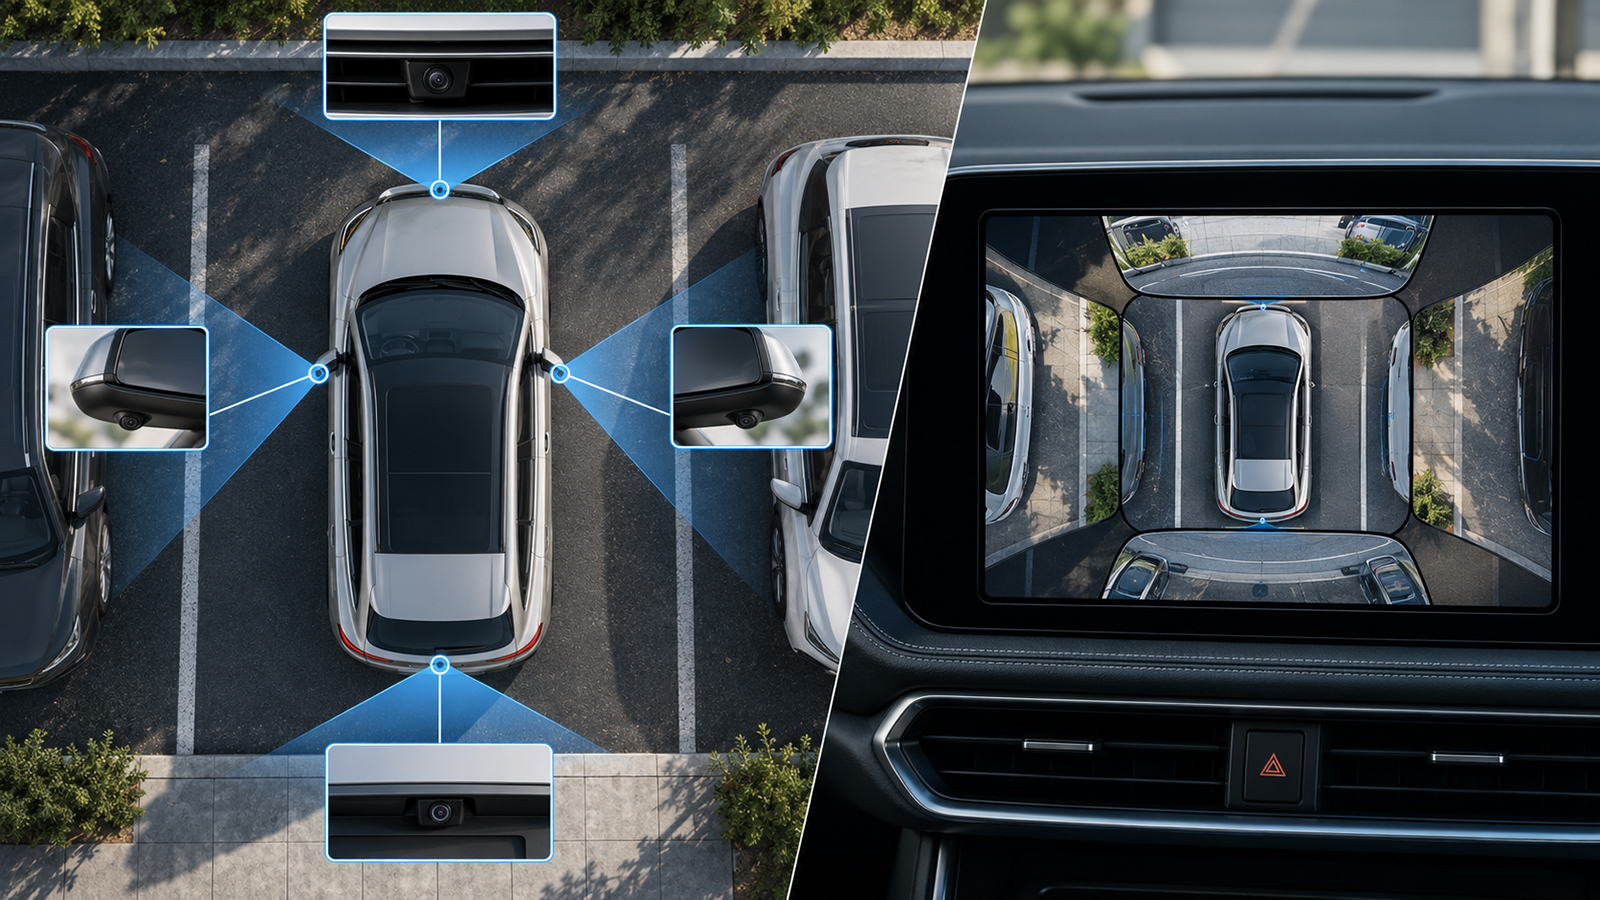
Το πρώτο πράγμα που πρέπει να ξεκαθαρίσουμε είναι ότι η εικόνα του αυτοκινήτου από πάνω δεν είναι μία κανονική φωτογραφία που τραβήχτηκε από κάποιο σημείο πάνω από την οροφή. Το σύστημα συγκεντρώνει εικόνες από διαφορετικά σημεία γύρω από το αυτοκίνητο και τις επεξεργάζεται ώστε να δημιουργήσει την εντύπωση ότι ο οδηγός κοιτάζει κάθετα προς τα κάτω.
Αυτό που εμφανίζεται στην οθόνη είναι επομένως μία σύνθετη ψηφιακή απεικόνιση και όχι μία μοναδική λήψη.
Ακόμη και το ίδιο το αυτοκίνητο που φαίνεται στη μέση της οθόνης δεν χρειάζεται να είναι πραγματική εικόνα του αμαξώματος από ψηλά. Στα προηγμένα συστήματα χρησιμοποιείται ψηφιακό μοντέλο ή γραφική αναπαράσταση του οχήματος, γύρω από την οποία τοποθετείται το περιβάλλον που έχουν καταγράψει οι κάμερες.
Γι’ αυτό και το αποτέλεσμα μπορεί να φαίνεται τόσο «καθαρό». Η τεχνολογία δεν προσπαθεί απλώς να προβάλει τέσσερα βίντεο δίπλα-δίπλα. Προσπαθεί να κατασκευάσει μία νέα οπτική γωνία, από ένα σημείο όπου στην πραγματικότητα δεν υπάρχει κάμερα.
Με άλλα λόγια, αυτό που βλέπεις είναι μεν βασισμένο σε πραγματικές λήψεις, αλλά η τελική γωνία θέασης είναι προϊόν υπολογισμού.
Η εικόνα από drone δεν... τραβιέται ποτέ από drone. Το σύστημα δημιουργεί ψηφιακά μία οπτική γωνία που στην πραγματικότητα δεν υπάρχει.
Πώς τέσσερις διαφορετικές λήψεις γίνονται μία εικόνα 360°
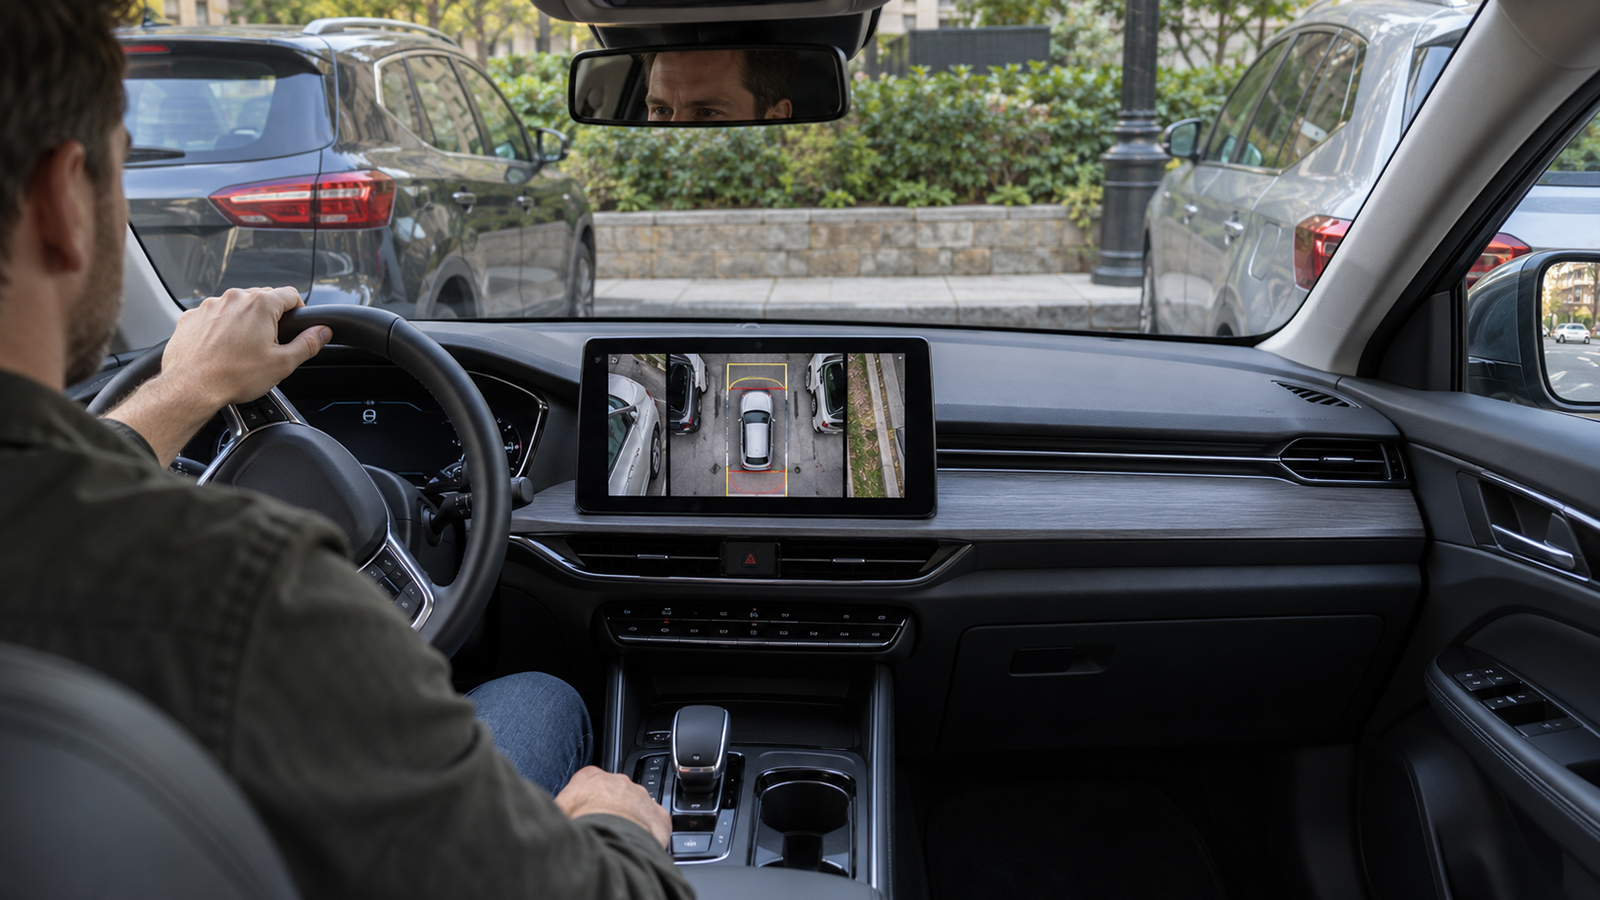
Η βασική λογική των περισσότερων συστημάτων είναι σχετικά απλή. Υπάρχουν κάμερες που κοιτούν μπροστά, πίσω και προς τα δύο πλαϊνά του αυτοκινήτου. Οι πλευρικές τοποθετούνται συνήθως χαμηλά στους εξωτερικούς καθρέφτες, ώστε να βλέπουν το έδαφος δίπλα στις πόρτες και τους τροχούς.
Οι φακοί τους είναι πολύ ευρυγώνιοι. Αυτό επιτρέπει σε κάθε κάμερα να καλύπτει μεγάλο τμήμα του περιβάλλοντος και, κυρίως, να υπάρχει επικάλυψη ανάμεσα στη μία λήψη και στην επόμενη. Αυτή η επικάλυψη είναι απαραίτητη για να μπορέσει το σύστημα να ενώσει τις εικόνες.
Όμως οι εικόνες ενός τόσο ευρυγώνιου φακού έχουν έντονη παραμόρφωση. Αν έβλεπες απλώς τη λήψη όπως βγαίνει από την κάμερα, ευθείες γραμμές θα έδειχναν καμπύλες και τα αντικείμενα στις άκρες θα φαίνονταν παραμορφωμένα.
Εδώ αναλαμβάνει το software. Τι κάνει; Πρώτα διορθώνει την παραμόρφωση του φακού. Στη συνέχεια μετασχηματίζει ψηφιακά κάθε εικόνα σαν να την κοιτούσες από πολύ ψηλότερο σημείο και τέλος ενώνει τις επικαλυπτόμενες περιοχές μεταξύ των καμερών.
Αν θέλουμε να το κάνουμε πολύ απλό, η διαδικασία είναι: κάμερες, διόρθωση φακού, εικονική κάτοψη, «ράψιμο» εικόνων και τελική εικόνα 360°. Γι’ αυτό και όταν στρίβεις μέσα σε ένα πάρκινγκ βλέπεις τις γραμμές, το πεζοδρόμιο και το διπλανό αυτοκίνητο να μετακινούνται γύρω από την ψηφιακή απεικόνιση του δικού σου οχήματος.
Οι κάμερες καταγράφουν το περιβάλλον. Το software είναι αυτό που μετατρέπει τις διαφορετικές λήψεις στην ενιαία εικόνα από ψηλά.
Πώς το ίδιο σύστημα μπορεί να σου δείξει εικόνα ακόμα και κάτω από το αυτοκίνητο χωρίς να υπάρχει κάμερα
Η θέαση του αυτοκινήτου από πάνω που είδαμε νωρίτερα ήταν μόνο η αρχή. Όπως οι περισσότερες τεχνολογίες, έτσι και αυτή, έχουν εξελιχθεί με αποτέλεσμα σήμερα να υπάρχουν συστήματα που μπορούν να εμφανίσουν το αυτοκίνητο από διαφορετικές πλευρές. Ο οδηγός περιστρέφει ουσιαστικά την οπτική γύρω από ένα ψηφιακό μοντέλο και βλέπει τι υπάρχει κοντά σε κάθε πλευρά του οχήματος.
Δεν σημαίνει ότι ξαφνικά εμφανίστηκαν δεκάδες κρυμμένες κάμερες γύρω από το αμάξωμα. Το σύστημα χρησιμοποιεί τα διαθέσιμα δεδομένα των καμερών και δημιουργεί εικονικά σημεία θέασης, συνθέτοντας το περιβάλλον γύρω από ένα τρισδιάστατο μοντέλο του αυτοκινήτου.
Ακόμη πιο εντυπωσιακή είναι η λειτουργία που συχνά περιγράφεται ως «διάφανο καπό». Φυσικά, το καπό δεν γίνεται διάφανο και δεν υπάρχει κάμερα που κοιτά μέσα από τον κινητήρα ή το εμπρός μέρος. Σε αυτή την περίπτωση, το σύστημα χρησιμοποιεί εικόνες από το έδαφος που έχουν καταγράψει οι κάμερες και τις επεξεργάζεται ώστε στην οθόνη του αυτοκινήτου να φαίνεται σαν να μπορείς να δεις μπροστά ή ακόμη και κάτω από το αυτοκίνητο.
Τέτοιες λειτουργίες χρησιμοποιούνται κυρίως για πολύ αργούς ελιγμούς, για στενά περάσματα ή off-road οδήγηση.
Αυτές οι τεχνολογίες δείχνουν πόσο έχει αλλάξει ο ρόλος της κάμερας στο αυτοκίνητο. Η οθόνη δεν είναι πια απλώς ένας «καθρέφτης» που μεταφέρει αυτό που βλέπει ένας φακός. Χάρη στο software, μπορεί να δείξει τι υπάρχει στο χώρο γύρω από το αυτοκίνητο, προσαρμοσμένη σε αυτό που χρειάζεται εκείνη τη στιγμή ο οδηγός.
Η 3D εικόνα και το «διάφανο καπό» δεν προέρχονται από... μαγικές κάμερες. Είναι νέες εικονικές οπτικές που δημιουργούνται από τις υπάρχουσες λήψεις χάρη στο λογισμικό του αυτοκινήτου.
Πότε το σύστημα μπορεί να μη σου δείξει ένα εμπόδιο και τι πρέπει να κοιτάξεις!
Το αποτέλεσμα στην οθόνη είναι τόσο πειστικό, ώστε εύκολα ξεχνάς ότι πρόκειται για επεξεργασμένη εικόνα και όχι για μία πραγματική. Εκεί βρίσκεται η μεγαλύτερη παγίδα.
Κάθε κάμερα έχει συγκεκριμένο πεδίο θέασης. Εκεί όπου σταματά η εικόνα της μίας και αρχίζει η εικόνα της άλλης, το software πρέπει να ενώσει δύο λήψεις που έχουν γίνει από διαφορετικές θέσεις και διαφορετικές γωνίες. Στα σημεία αυτών των «ραφών» ένα αντικείμενο μπορεί να παραμορφωθεί, να εμφανιστεί διπλό, να φαίνεται σε διαφορετική απόσταση ή ακόμη και να μην αποδοθεί καθόλου στην τελική εικόνα.
Υπάρχει και ένα δεύτερο πρόβλημα. Η εικονική κάτοψη αντιμετωπίζει ιδανικά το περιβάλλον σαν να είναι επίπεδο έδαφος. Όμως ένα κολωνάκι, ένα πεζοδρόμιο, ένας τοίχος ή ένα ψηλότερο αντικείμενο έχει ύψος. Γι’ αυτό κάθετες ή υπερυψωμένες επιφάνειες μπορούν να δείχνουν «ξαπλωμένες», τεντωμένες ή αφύσικα παραμορφωμένες στην εικόνα από ψηλά. Η απόσταση ενός αντικειμένου μπορεί επίσης να μην αντιστοιχεί απόλυτα στην πραγματική.
Φυσικά, μέσα σε όλα υπάρχει και ο ίδιος ο φακός. Λάσπη, νερό, χιόνι, έντονος ήλιος ή βρωμιά μπορούν να μειώσουν σημαντικά την ποιότητα της εικόνας ή να κάνουν τμήμα της απεικόνισης παραπλανητικό. Οπότε, καλό θα είναι να καθαρίζονται τακτικά!
Σε κάθε περίπτωση, η κάμερα 360° είναι εξαιρετικό βοήθημα για να τοποθετήσεις σωστά το αυτοκίνητο σε μια θέση πάρκινγκ, να δεις πόσο κοντά βρίσκεσαι στο πεζοδρόμιο ή να αποφύγεις ένα εμπόδιο που δύσκολα φαίνεται από τη θέση του οδηγού. Δεν αντικαθιστά όμως καθρέφτες, παράθυρα και πραγματικό οπτικό έλεγχο.
Την επόμενη λοιπόν φορά που θα βάλεις όπισθεν και θα δεις το αυτοκίνητό σου σαν να το παρακολουθεί ένα drone, θυμήσου τι πραγματικά συμβαίνει. Οι κάμερες βλέπουν κομμάτια του πραγματικού κόσμου και ο υπολογιστής κατασκευάζει την εικόνα που θα έβλεπες αν μπορούσες πράγματι να αιωρηθείς πάνω από το αυτοκίνητο.
Η εικόνα 360° σου δείχνει περισσότερα από όσα βλέπεις από τη θέση του οδηγού, αλλά όχι τα πάντα. Εκεί όπου το software «ράβει» τις λήψεις υπάρχουν και τα πραγματικά όρια της τεχνολογίας.
- • Κοίτα και το πραγματικό περιβάλλον γύρω από το αυτοκίνητο.
- • Πρόσεχε ιδιαίτερα μικρά, λεπτά ή πολύ κοντινά εμπόδια.
- • Μην θεωρείς ότι οι αποστάσεις στην εικόνα από ψηλά είναι απόλυτα ακριβείς.
- • Αν κάτι φαίνεται παραμορφωμένο κοντά στην ένωση δύο εικόνων, έλεγξέ το και από άλλη προβολή.
- • Διατήρησε τους φακούς καθαρούς και χρησιμοποίησε μαζί κάμερες, καθρέφτες και αισθητήρες παρκαρίσματος όπου υπάρχουν.